EFIS
Horisont, kursskala, höjd, fart och slip/skid. Horisonten provas med sensordata; vissa andra värden simuleras under utvecklingen. men är givetvis från riktiga sensorer från ett piggyback kort
BYGGDAGBOK FRÅN VILHELMINA
Små skärmar. Egen elektronik. Många praktiska prov. Följ arbetet med ett modulärt system för flyginstrument, navigation och motorövervakning. En sån skärm kostar under 1000 kr och kan köpas från Waveshare med monterad ESP P4/S3 skärmen är knivskarp med en upplösning på 800x800 bildpunkter. Vad jag främst tillhandahåller är ett piggyback kort som innehåller GPS, CAN bus för att instrumenten ska kunna kommunisera sinsemellan, logik för laddning/övervakning av backupbatteri, höjdmätar sensorer och fart sensor.
Pågående experimentellt utvecklingsprojekt
LÄGET JUST NU
Programvaran provas på skärm.EN PANEL, FLERA UPPGIFTER.
Målet är tre separata skärmar med egen processor och eget minne. Funktionerna kan fördelas mellan instrumenten, med möjlighet att växla vy när det behövs. eller två skärmar
Horisont, kursskala, höjd, fart och slip/skid. Horisonten provas med sensordata; vissa andra värden simuleras under utvecklingen. men är givetvis från riktiga sensorer från ett piggyback kort
Vektorkarta med panorering och nypzoom. Peka ut ruttpunkter, justera rutten och spara färdplaner för återbruk. Eller föra över färdplanering och usr wpt
En provvy med simulerade motorvärden, inklusive insugstryck. Givaranslutning och den färdiga mätelektroniken återstår att utveckla. men är på gång
FOTON FRÅN DET PÅGÅENDE BYGGET
Så här ser instrumentet ut i de senaste proven. Fem vyer från den fysiska prototypen: EFIS, karta, GPS, motorövervakning och Wi-Fi.
Klicka på en bild för att se den större.
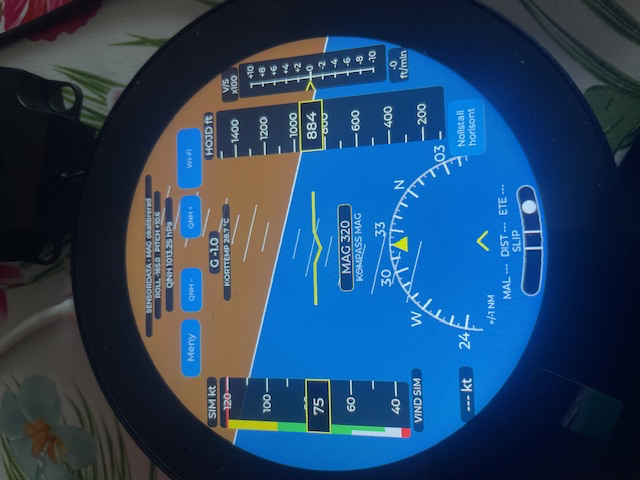
Horisont, fart, höjd, kurs och slip visas på den runda prototypskärmen.
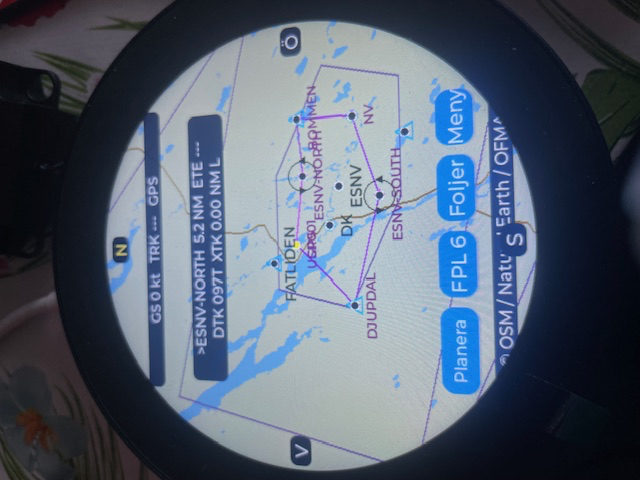
Kartvyn kring Vilhelmina med ruttpunkter och reglage för färdplanering.
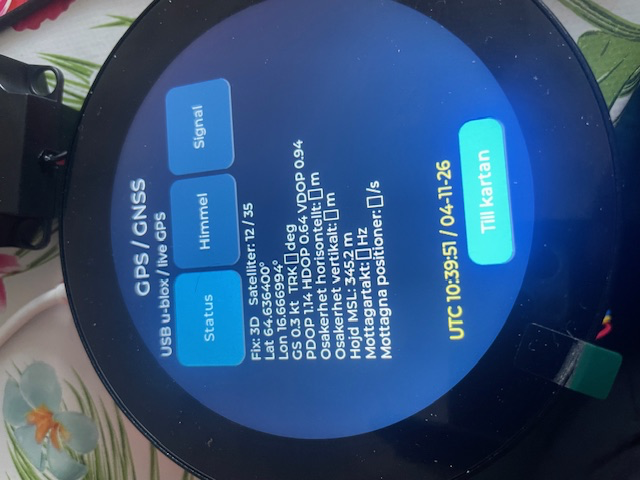
Statusvyn visar satelliter, positionsdata och mottagarinformation från en ansluten u-blox-mottagare.
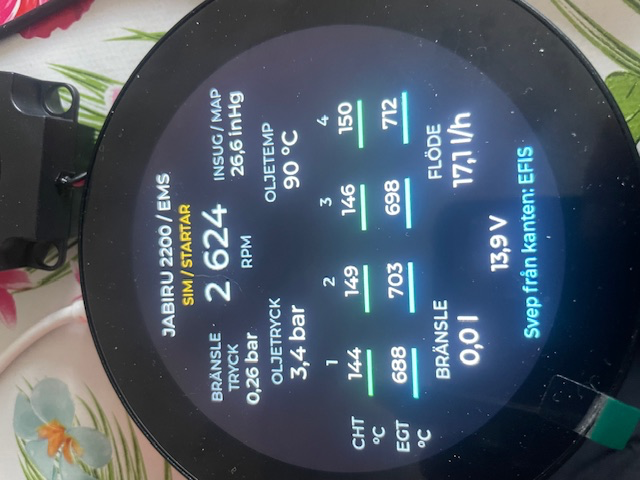
Provvy för Jabiru 2200 med varvtal, tryck, temperaturer och bränsledata. Bilden är märkt SIM / STÄLLBAR.
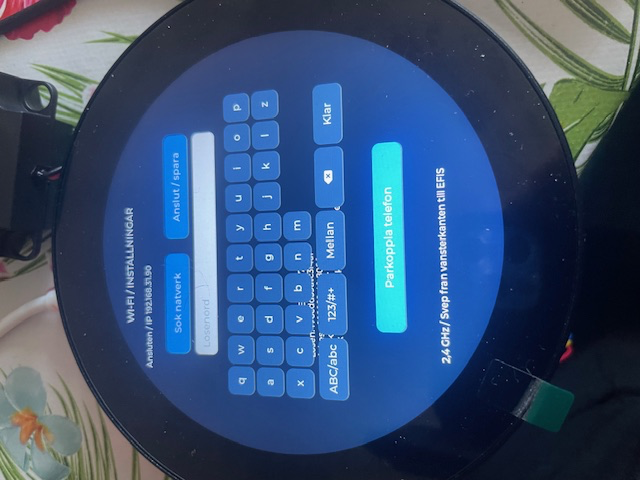
Inställningsvyn med nätverksval, skärmtangentbord och knapp för att parkoppla telefonen.
Fotografier av utvecklingsprototypen. Simulerade värden förekommer i provvyerna. Webbanimationerna längre ned är separata illustrationer.
PROVA ATT TITTA NÄRMARE
Horisonten rör sig, instrumentvärdena ändras och flygplanet följer en provrutt kring Vilhelmina. Här visas en webbdemonstration inspirerad av prototyperna, inte en inspelning från instrumentet.
Animationen visar principen. Utseende, rörelser och uppdateringsfrekvens är anpassade för webben. Inga livevärden från GPS eller givare används.
ELEKTRONIKEN BAKOM SKÄRMEN
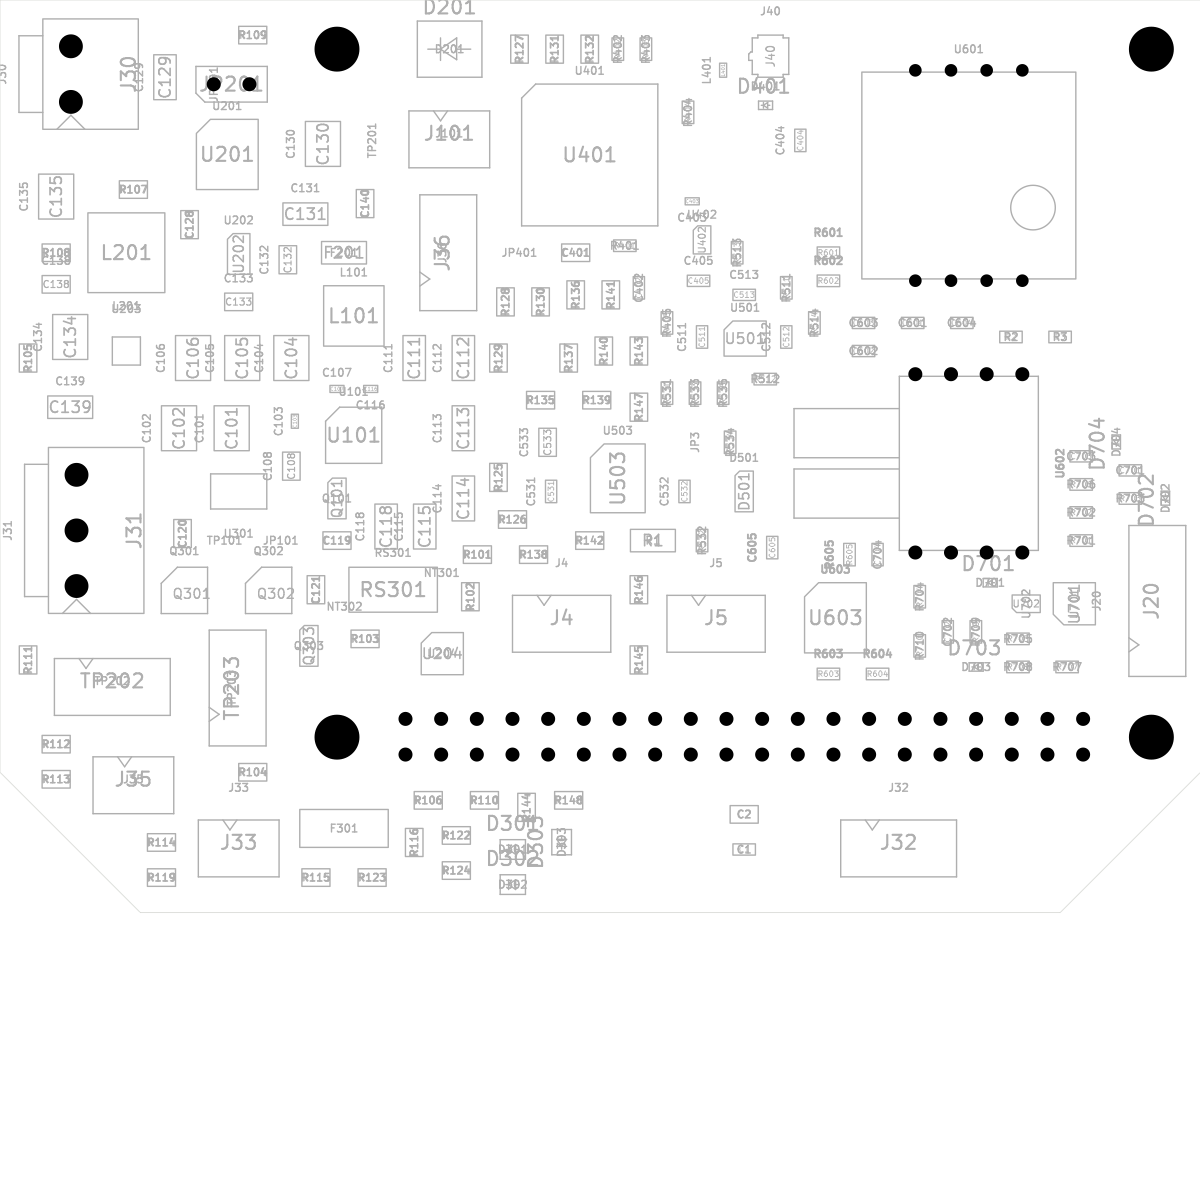
På kortet samlas GPS, CAN, gyro och accelerometer, tryckgivare samt kretsar för ett externt backupbatteri. Magnetometern får en separat placering för att minska påverkan från störningar.
Senaste revisionen, D2, är routad i KiCad. JLCPCB:s manuella komponentmatchning är beställd. Komponentval och montering ska granskas innan den slutliga beställningen av fem prototyper.
PLANERA HEMMA. TA MED TILL FLYGPLANET.
I iPhone-provet används Apples bakgrundskarta med egna flygdata ovanpå. Rutten byggs direkt i kartan, sparas i en lista och förs över till instrumentet via Wi-Fi. Instrumentets kartdata finns kvar lokalt på SD-kortet.
Telefonen parkopplas med instrumentet med en kod första gången. När instrumentet sedan är påslaget och telefonen är ansluten till samma Wi-Fi eller instrumentets eget nätverk kan appen hitta och återansluta till det. Då kan sparade färdplaner föras över till instrumentet.
Fler dataöverföringar, exempelvis hämtning av flyg- och motorloggar och uppdatering av programvara, är tänkta fortsättningar på samma lösning.
Telefonvyn är en illustrerad webbdemonstration av planeringen. Appen använder Apples kartor; här visas kartprovets bild som bakgrund.
BYGGDAGBOKEN
I dag provade vi EFIS och kartprogrammet på en Raspberry Pi 5 med pekskärm. Båda vyerna gick att köra samtidigt med simulerade värden. Kartan läste kartdatabasen från Pi:n, och de första pekfunktionerna gick att använda. Provet visar att vi kan…
Läs inlägget →Kartprov kan nu skicka den hämtade LFV-utgåvan från iPhone till det runda 3,4-tumsinstrumentet via Wi-Fi. Vi använde instrumentets eget nätverk i provet. Instrumentet kontrollerar det mottagna paketet, sparar det på SD-kortet och skickar en kvittens tillbaka till appen. SD-kortet kan…
Läs inlägget →Under en simulerad flygning runt Vilhelmina provade vi samma höjddata i två vyer på den runda ESP32-P4-skärmen. På kartan gjorde färgsättningen det lätt att se var marken var hög. I EFIS gav perspektivvyn en viss djupkänsla, men landskapet blev för…
Läs inlägget →Kartprov på iPhone fick en funktion för att hämta LFV:s flygplatsuppgifter via en Raspberry Pi på det lokala nätverket. En knapp hämtar den aktuella utgåvan och uppdaterar flygplatsuppgifterna i appen. Egna punkter och färdplaner ligger kvar. På den runda skärmen…
Läs inlägget →Dagens praktiska prov gjordes i bilen, med GPS-antennen på taket. Systemet provades i rörelse och funktionerna kontrollerades. GPS-sidan visade ”EGNOS används”: mottagaren rapporterade att satellitkorrektionerna verkligen tillämpades. Vid ett annat tillfälle visades SBAS på men inte använd, så provet innebär…
Läs inlägget →Återblick på 1–4 november 2026, sammanställd den 4 november 2026. Nästa spår var att flytta en del av färdplaneringen till telefonen. Den första iPhone-versionen provade en lokal vektorkarta; därefter användes Apples bakgrundskarta med karta, satellitbild och hybridläge. Flygplatser, navpunkter, luftrum…
Läs inlägget →I kväll tog bygget ett steg närmare den tänkta hårdvaran. En GPS-mottagare ur M10-generationen kommunicerar nu direkt med den runda 3,4-tumsskärmen via seriell UART, i stället för genom USB. Det är samma GPIO-anslutningar som används i konstruktionen av det kommande…
Läs inlägget →De första proven kördes på en rund 2,1-tumsskärm med ESP32-S3. Horisont, kartvisning och svep mellan vyer gav en praktisk grund att bygga vidare på. Arbetet fortsatte på den runda 3,4-tumsskärmen med ESP32-P4. Där har EFIS, karta, GPS-sida och en simulerad…
Läs inlägget →Färdplaneringen börjar i mobilen. I iPhone-provet går det att lägga till ruttpunkter direkt i kartan, dra och justera dem och granska färdplanen i listform. Egna punkter och sparade färdplaner kan återanvändas. Telefonen parkopplas med instrumentet med en kod första gången.
Läs inlägget →Den 3 november 2026 tog piggybackkort D2 nästa steg mot fem fullbestyckade prototyper. Kortet är routat i KiCad med GPS, CAN, rörelsesensorer, statisk tryckgivare och MS4525-fartgivare. JLCPCB:s manuella komponentmatchning är beställd och betald. Nästa steg är att granska komponentval, lagerstatus…
Läs inlägget →Återblick på 30 oktober 2026, sammanställd den 4 november 2026. En rektangulär 5-tumsskärm med ESP32-S3 provades med EFIS och karta sida vid sida. Efter problem med bildstabiliteten gick det att få en läsbar och lugn delad vy. Provet visade samtidigt…
Läs inlägget →Återblick på 29 oktober 2026, sammanställd den 4 november 2026. Den runda 3,4-tumsskärmen med ESP32-P4 gav mer utrymme och blev nästa stora provsteg. GPS, Adafruits 10-DOF-kort, kartdata på SD och Wi-Fi behövde fungera tillsammans. Färdplaneringen fick växa fram genom praktisk…
Läs inlägget →Återblick på 28 oktober 2026, sammanställd den 4 november 2026. När kartan zoomade in över flygplatsen blev det tydligt att detaljvisningen behövde bli snabbare. Ett vektorprov för flygplatsvyn gav en märkbar förbättring. Därefter kunde även texter och andra detaljer läggas…
Läs inlägget →Återblick på 27 oktober 2026, sammanställd den 4 november 2026. Den lilla runda Waveshare-skärmen med ESP32-S3 blev en praktisk provbänk. Dess inbyggda gyro och accelerometer kunde driva horisonten utan ett separat sensorkort. Det behövdes flera rättningar av riktningar, kalibrering och…
Läs inlägget →Återblick på 24 oktober 2026, sammanställd den 4 november 2026. Arbetet med piggybackkortet gick vidare i KiCad. En seriell GPS-anslutning, antennens utrymme och kortets placering bakom skärmen behövde passa ihop med resten av elektroniken. Flera revisioner användes för att flytta…
Läs inlägget →Återblick på 22 oktober 2026, sammanställd den 4 november 2026. En USB-ansluten u-blox-mottagare kopplades till Macens kartprogram. Kartan kunde nu utgå från en verklig GPS-position i stället för enbart en simulerad flygning. En GPS-sida tillkom med satelliter, position, höjd och…
Läs inlägget →Återblick på oktober 2026, sammanställd den 4 november 2026. Tanken från början var att undersöka hur långt det går att komma med ett eget elektroniskt flyginstrument, byggt kring små ESP-processorer och pekskärmar. Horisont, karta och färdplanering skulle få växa fram…
Läs inlägget →OM BYGGAREN
Jag heter Gustav Billman och bor i Vilhelmina. Flygning, flygutbildning och egna flygplansbyggen har länge varit en stor del av mitt liv. På den här sidan samlar jag nu arbetet med EFIS-projektet – idéerna, proven och det vi lär oss längs vägen.
Den tidigare hemsidans berättelser om flyg och byggen kommer att få en plats här längre fram.
NÄSTA STEG
Projektet kan vidareutvecklas med en separat EMS-skärm för motorövervakning. En annan möjlighet är att visa annan flygtrafik direkt i kartan. Trafikvisningen är en framtida idé och kräver en lämplig mottagare eller datakälla samt fortsatt utveckling och provning.
BYGGER DU OCKSÅ?
Jag vill gärna komma i kontakt med elektronikkunniga hemmabyggare av experimentalflygplan. Bygger du egna instrument, arbetar med givare eller har idéer om hur systemet kan utvecklas vidare? Hör gärna av dig för att utbyta erfarenheter och diskutera bygget.